Bras robotisé 6 axes : articulations, servomoteurs et commande
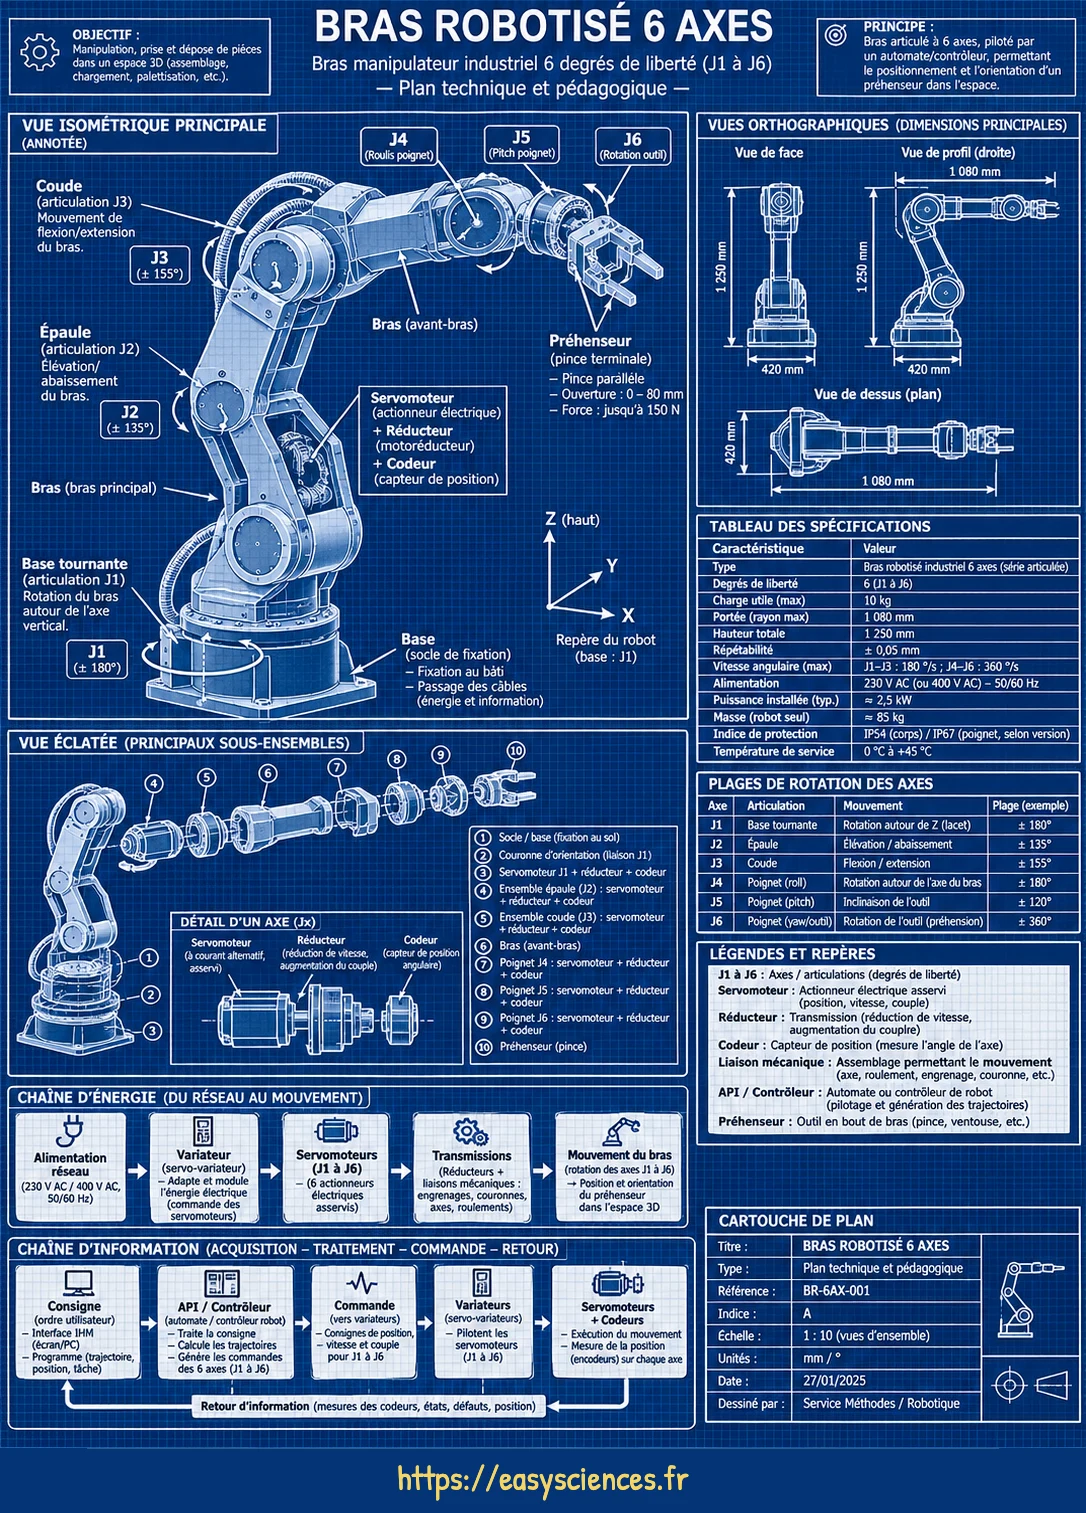
Un bras robotisé industriel à 6 axes peut placer et orienter son outil n’importe où dans son espace de travail. Chaque articulation est animée par un servomoteur associé à un réducteur et à un codeur. La planche détaille les axes, les plages de rotation et les chaînes d’énergie et d’information.
Ce qu’il faut retenir
- Six degrés de liberté (J1 à J6) : trois axes pour positionner le poignet, trois pour orienter l’outil.
- Servomoteur + réducteur : le moteur donne le mouvement, le réducteur abaisse la vitesse et augmente le couple.
- Codeur : il mesure la position angulaire de chaque axe et la renvoie au contrôleur.
- Contrôleur (automate) : il calcule les trajectoires et pilote les variateurs des six axes.
- Préhenseur : la pince, la ventouse ou l’outil monté en bout de bras.
Affiche A3 à imprimer
Format A3, signée easysciences.fr, à afficher en classe ou en atelier. Téléchargement gratuit avec un compte EasySciences.
Télécharger l’affiche A3